

越南南部公路管理機構正推動以人工智能自動識別、分類車輛並彙總車流數據,用於道路規劃、設計、養護和交通調度。南部公路技術與工藝中心主任裴越強(Bùi Viết Cường)介紹,這一方向有三重動因:南部國道和高速公路網絡快速擴張、車流量持續上升,規劃與養護決策需要準確而連續的數據;越南政治局的第57號決議將數據確定為新的生產資料;城市攝像頭、收費站監控和高速公路24小時閉路電視已形成較廣覆蓋,具備把現有圖像轉化為結構化數據的條件。
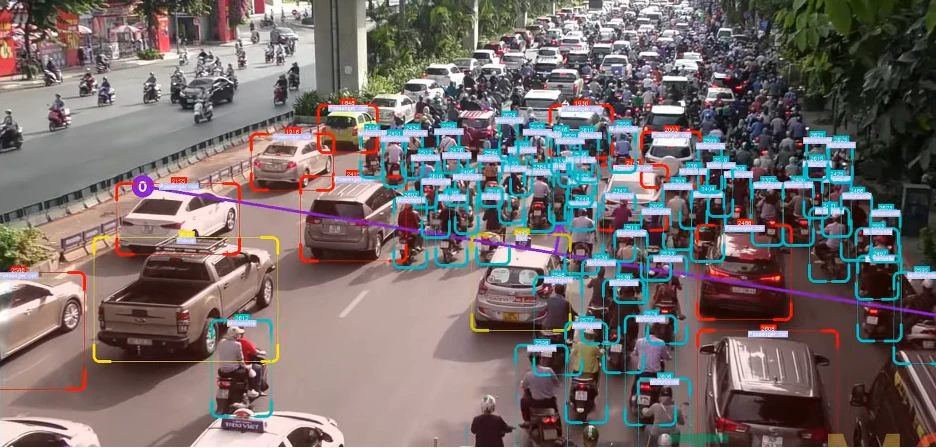
據裴越強介紹,現有流程分為五步:從既有攝像頭或流動勘察攝像頭獲取視頻,進行圖像預處理、視角校正並按車道和方向設置虛擬感應線,再用深度學習模型識別和分類車輛,隨後逐車追蹤、在車輛越過虛擬感應線時計數,最後彙總並生成實時流量圖表。系統使用從越南道路採集的數據進行監督學習訓練,分類標籤超過20萬個。過去一小時視頻約需三小時人工計數,現在可近乎同步處理,數據也從幾天一次的“切片”變為24小時連續記錄。
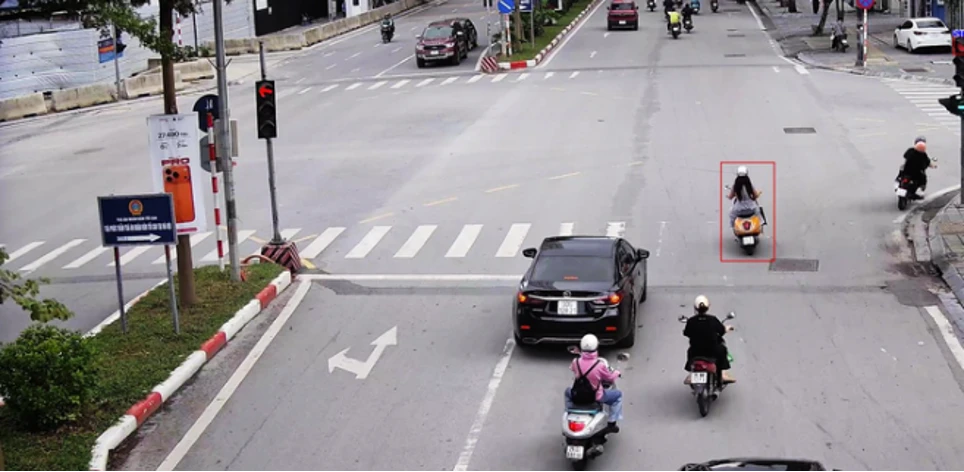
裴越強表示,人工計數在連續工作數小時後容易疲勞漏計,雨天或夜間觀察困難,不同人員的分類標準也不一致,且結果難以複核。AI則給畫面中每輛車分配唯一編號並跨幀追蹤,車輛被遮擋時仍可延續;每個編號只在正確方向越過虛擬感應線時記錄一次,以減少停車、慢行或變道造成的重複計數;每次計數都附帶時間和圖像,便於回溯比對。但他強調AI並非絕對準確,中心仍隨機抽取視頻片段人工複核,按車型和具體條件評估誤差,再補充訓練數據。
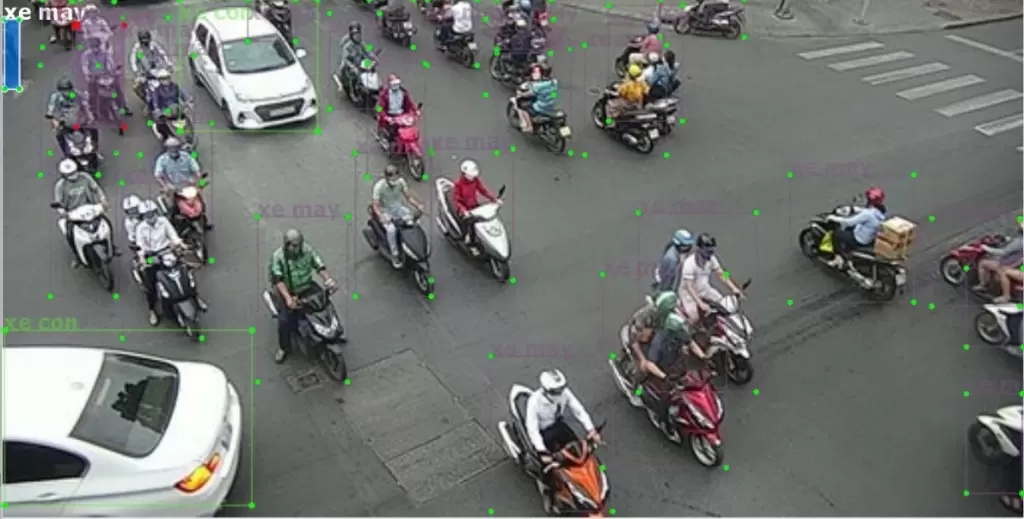
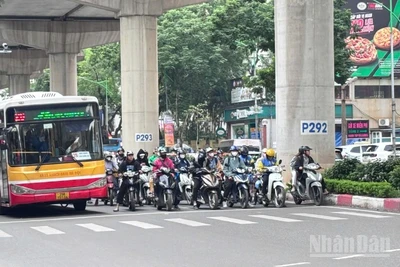
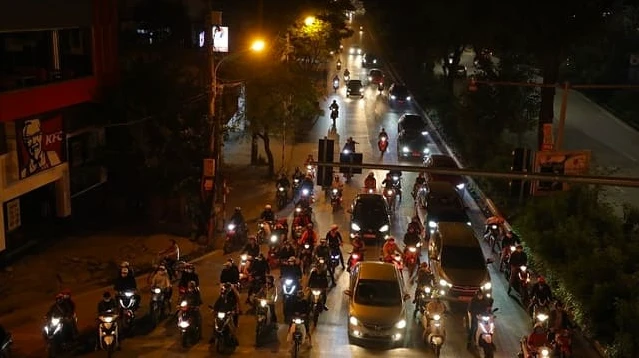
越南摩托車約佔車流組成的70%至80%,且常交錯行駛、不固定車道,這是系統面臨的主要挑戰,也是不能直接套用主要針對汽車按車道訓練的國外軟件的原因。系統在混合道路上按整個斷面的區域計數,而非嚴格沿車道計數。對養護工作重要的重型卡車,不同軸數和載重之間容易混淆,目前考慮結合傳感器、三維掃描攝像頭或車輛檢驗數據,但補充這些數據源的效果仍待評估。針對夜間、雨天、逆光和車燈眩光,模型已補充相應數據訓練;重點位置的方向是攝像頭與物理傳感器或激光雷達配合,由攝像頭識別車型、傳感器提供數量和速度,並在圖像質量差的時段自動標註警示。
在應用層面,連續12個月的計數可直接計算日均車流量,不必再用增長係數從幾天勘察數據外推;細分車型有助於更貼近實際地換算標準小客車單位,支持確定道路等級、車道數和擴建時機,也是路面結構設計的輸入。實時數據可在流量接近通行能力時及早發現擁堵跡象,用於更新電子顯示屏信息、建議替代路線、調整信號燈配時或在路口協調分流;節假日還可依據歷史數據預測流量峰值。車輛追蹤可生成出行路徑圖,識別急剎、突然變道等風險點,計數數據也可用於核對收費站或車輛檢驗數據。
裴越強說,目前交通數據分散在各項目勘察檔案、收費站和稱重站,格式與車型分類不一,難以疊加比較,因此需要按統一結構標準化,涵蓋時間、位置、方向、車道、車型、載重、數量和速度。該中心當前受命在國道系統建設自動車輛計數站;在高速公路試點是評估AI計數效果的一種方案,思路是利用現有智能交通系統以優化成本並便於數據比對。試點預計分三階段:按各位置條件安裝、設置虛擬感應線並補充訓練;將AI結果與智能交通系統軟件數據並行比對;按明確指標報告結果,並就推廣範圍和機制提出建議。
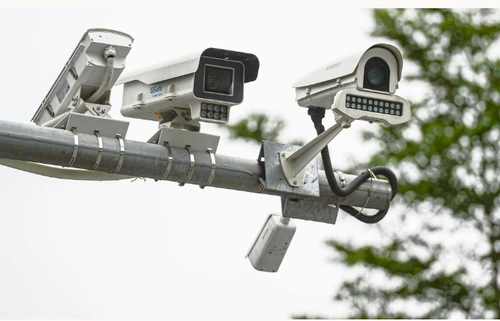
該中心還提出從“購買攝像頭”轉向“購買交通數據服務”。裴越強稱,中國、日本、美國、比利時等國已有類似做法,例如中國廣州、湖北的服務商通過物聯網從監控攝像頭、公共交通工具和私家車等多源採集數據,經AI清洗、標準化後實時提供給使用單位。他以越南實際情況說明,一些項目設備投資完成後運維經費跟不上,幾年後設備損壞或落後,數據隨之中斷;管理單位最終需要的是正確、完整而連續的數據,而非攝像頭本身。

 越南中文社

